KUN 2 드라이버 해설: 진폭, 자기 회로와 2단 댐핑
GK KUNTEN PRO KUN 2의 진동판 진폭, 보이스 코일 이동량, 자기 구동, 2단 댐핑과 증거 한계를 설명합니다.
이 가이드가 확인할 수 있는 범위
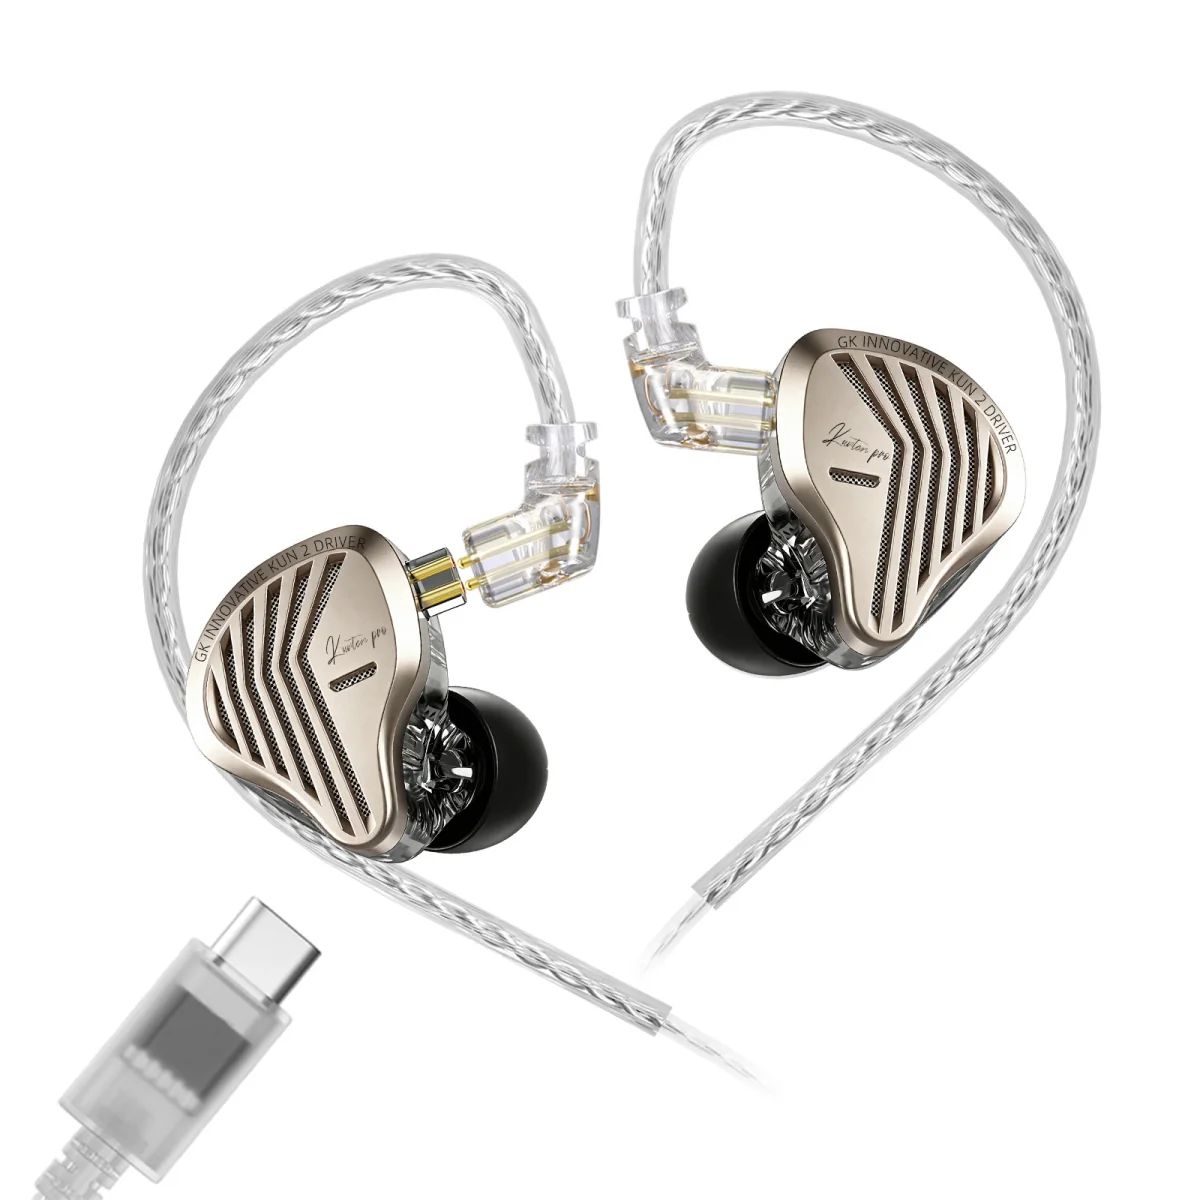
KUNTEN PRO 자료는 10mm KUN 2 다이내믹 드라이버에 대해 서라운드 재조정, 보이스 코일 이동량 최적화, 저주파 진폭 확대, 2세대 자기 회로를 제시합니다. 이후 2단 댐핑 필터가 음향 출력을 관리합니다.
이 구조만으로 음색, 왜곡, 다른 이어폰보다의 우위를 증명할 수 없습니다. 깊은 저음, 선명한 보컬, 강한 제어는 독립 결과가 아니라 제조사 목표입니다.
진동판 진폭
진폭은 정지 위치에서의 변위입니다. 저주파는 공기를 움직여야 하므로 이용 가능한 이동량이 중요합니다. KUN 2는 10mm이며, GK가 밝힌 변화는 저주파 이동량 확대입니다.
더 멀리 움직인다고 자동으로 좋은 저음이 되지는 않습니다. 가속, 정지, 반전 과정에서 흔들림, 압축, 왜곡을 억제해야 하며 밀폐, 하우징, 벤트, 튜닝도 영향을 줍니다.
서라운드와 보이스 코일
서라운드는 진동판이 움직이고 돌아오도록 돕는 유연한 경계입니다. GK는 컴플라이언스를 재조정했다고 설명합니다. 보이스 코일은 자기장 속에서 전류를 힘으로 바꾸므로 유효 이동 범위가 진동판의 기계 범위와 맞아야 합니다.
권선 치수와 최대 선형 진폭은 공개되지 않아 수치 분석은 어렵습니다. “최적화”는 가동계와 자기 시스템의 조정을 뜻합니다.
2세대 자기 회로
구동력은 코일 전류와 갭 내부 자속의 상호작용으로 생깁니다. PRO는 0.15mm 갭을 유지하고 자기 회로를 변경합니다. 자석 재료, 극판 형상, 코일 위치, 공차도 중요합니다.
자속 밀도와 포스 팩터 곡선이 없어 긴 이동량 대응은 확인할 수 있지만 힘과 선형성을 계산할 수는 없습니다.
2단 댐핑은 다른 문제를 해결합니다
드라이버는 움직임을 만들고 댐핑은 공기 경로와의 결합을 제어합니다. 도면에는 금속 메시와 2단 댐핑 필터가 표시됩니다. GK는 링잉과 혼탁을 줄인다고 설명하지만 저항, 재료, 전달 함수는 공개되지 않았습니다.
전체 시스템 흐름
- 소스가 43Ω, 109dB/mW @ 1kHz 부하를 구동합니다.
- 자기 회로가 0.15mm 갭 안의 코일에 힘을 줍니다.
- 코일 이동량과 서라운드가 10mm 진동판 움직임을 정합니다.
- 하우징, 벤트, 댐핑이 음향 에너지를 관리합니다.
- 착용, 밀폐, 소스, 개체 차이, 측정법이 결과에 영향을 줍니다.
일반 원리는 다이내믹 드라이버와 BA 가이드를 참고하세요.
사양과 독립 검증
20-40000Hz는 대역 주장이지 음색 그래프가 아닙니다. 공식 곡선은 GK 실험실 측정입니다. 독립 검증에는 커플러, 삽입 깊이, 밀폐, 스무딩, 보정, 구동 레벨, 왜곡, 압축, 개체 일치, 반복성이 필요합니다.
KUNTEN PRO 사양, 착용과 옵션을 다루는 제품 Lab, 세대 비교를 함께 확인하세요.